


生成AI
最終更新日:2026/11/17
 パナソニックHD ロボット操作AI
パナソニックHDは、カリフォルニア大学バークレー校やNVIDIAなどと共同で、指先の触覚に即応するロボット操作AI「T-Rex」を開発しました。視覚・言語に基づく動作生成と高速な触覚制御を統合し、接触を伴う12種類の作業で平均成功率65%を達成しました。
このニュースのポイント
パナソニック ホールディングス株式会社は、カリフォルニア大学バークレー校やNVIDIAなどと共同で、指先の触覚に即応して器用な両手作業を行うロボット操作AI「Tactile-Reactive Dexterous Manipulation(T-Rex)」を開発しました。
薄いカードを引き出す、鍵を回すといった作業において、人は指先で感じる力や滑り、変形に応じて動きを瞬時に調整します。一方、従来のVLA(視覚言語行動)モデルは主にカメラ映像に依存しており、細かな力加減や接触状態の変化が求められる作業への対応が困難でした。
さらに、触覚を含む大規模な学習データの不足や、視覚・言語モデルの更新頻度が低く、高速な触覚反応に必要な制御頻度との隔たりがあることも課題となっていました。
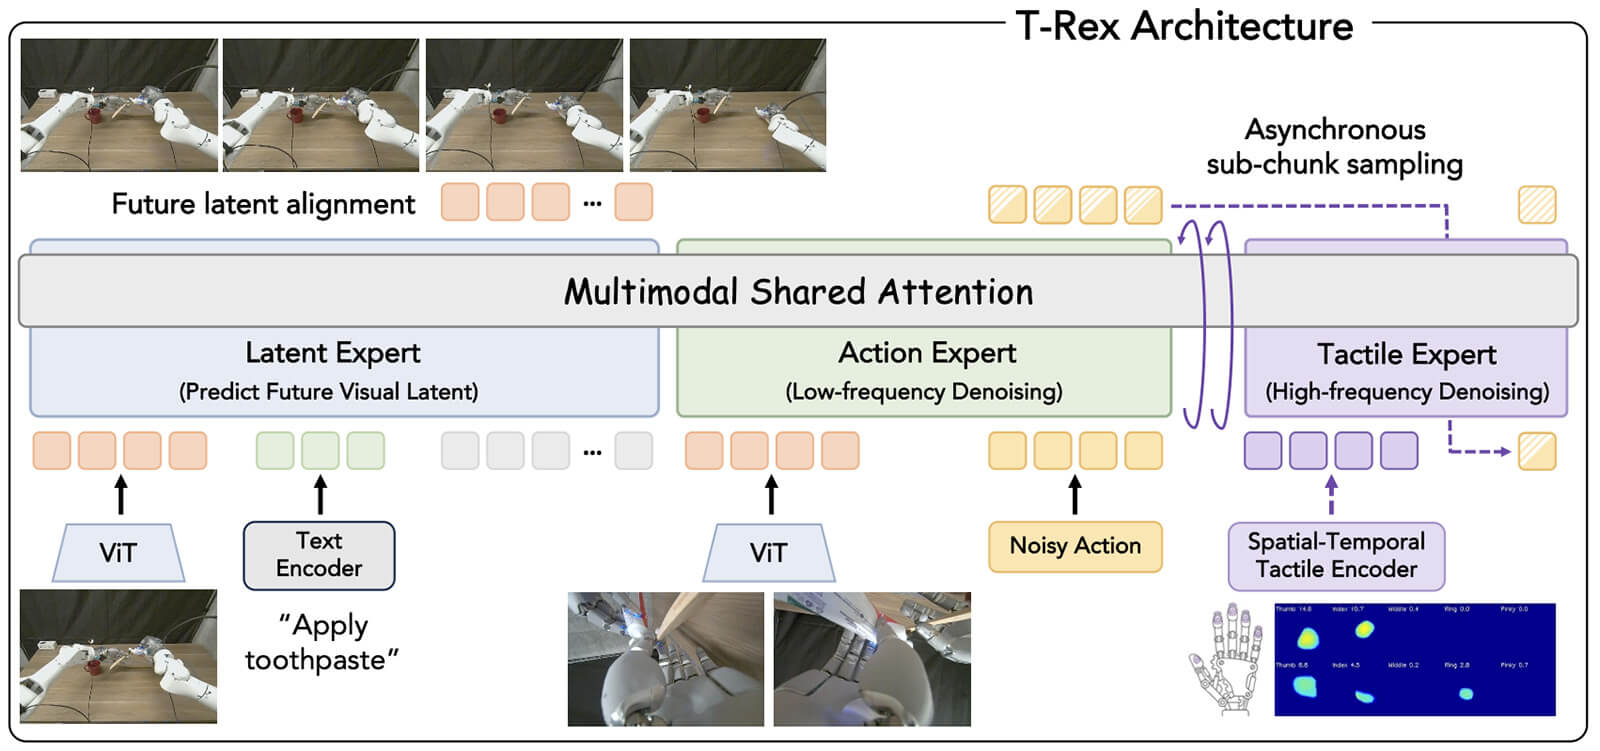
「T-Rex」は、低頻度で行う「視覚・言語に基づく動作生成」と、指先から得られる触覚に応じた「高速な動作修正」を一つのモデルに統合しています。動作の大枠を生成し、接触状態を捉えて動作を補正することで、遅延の大きい画像認識を毎回やり直すことなく、接触中の滑りなどにも素早く対応できます。
学習データとして、研究チームは200種類超の日用品と22種類の基本動作を組み合わせ、7,700件超、計100時間の両手ロボット操作データを収集したとしています。各データには映像、ロボットの状態と動作、指先の触覚センサから得られる力・変形情報、自然言語の指示が同期して記録されています。
学習プロセスにおいては、まず計22,889時間の人の一人称視点映像から、幅広い視覚・動作の知識を学習しています。次に、触覚付きデータでロボット固有の接触動作を学習します。最後に、対象となる作業ごとに約100件の実演データでファインチューニングさせています。
ページめくりや鍵開けなど、接触を伴う12種類の実環境タスクで評価した結果、平均成功率は65%を達成し、比較手法の35%を30ポイント上回りました。また、触覚情報を除いた場合の平均成功率は42%にとどまり、触覚情報と高速な反応機構の有効性が確認されました。
パナソニックHDは今後、製造現場での部品の挿入や物流現場での柔軟物の取り扱いなどに本技術を活用する考えです。細かな力加減や接触状態に応じた調整が必要な作業をロボットが支援することで、現場作業者の負担軽減と労働力不足の緩和に貢献することを目指すとしています。
業務の課題解決に繋がる最新DX・情報をお届けいたします。
メールマガジンの配信をご希望の方は、下記フォームよりご登録ください。登録無料です。


FOLLOW US
SNSをフォローして、最新情報をチェックできます!


AI製品・ソリューションの掲載を
希望される企業様はこちら